BV Digital Consulting · Automation
URP Import X
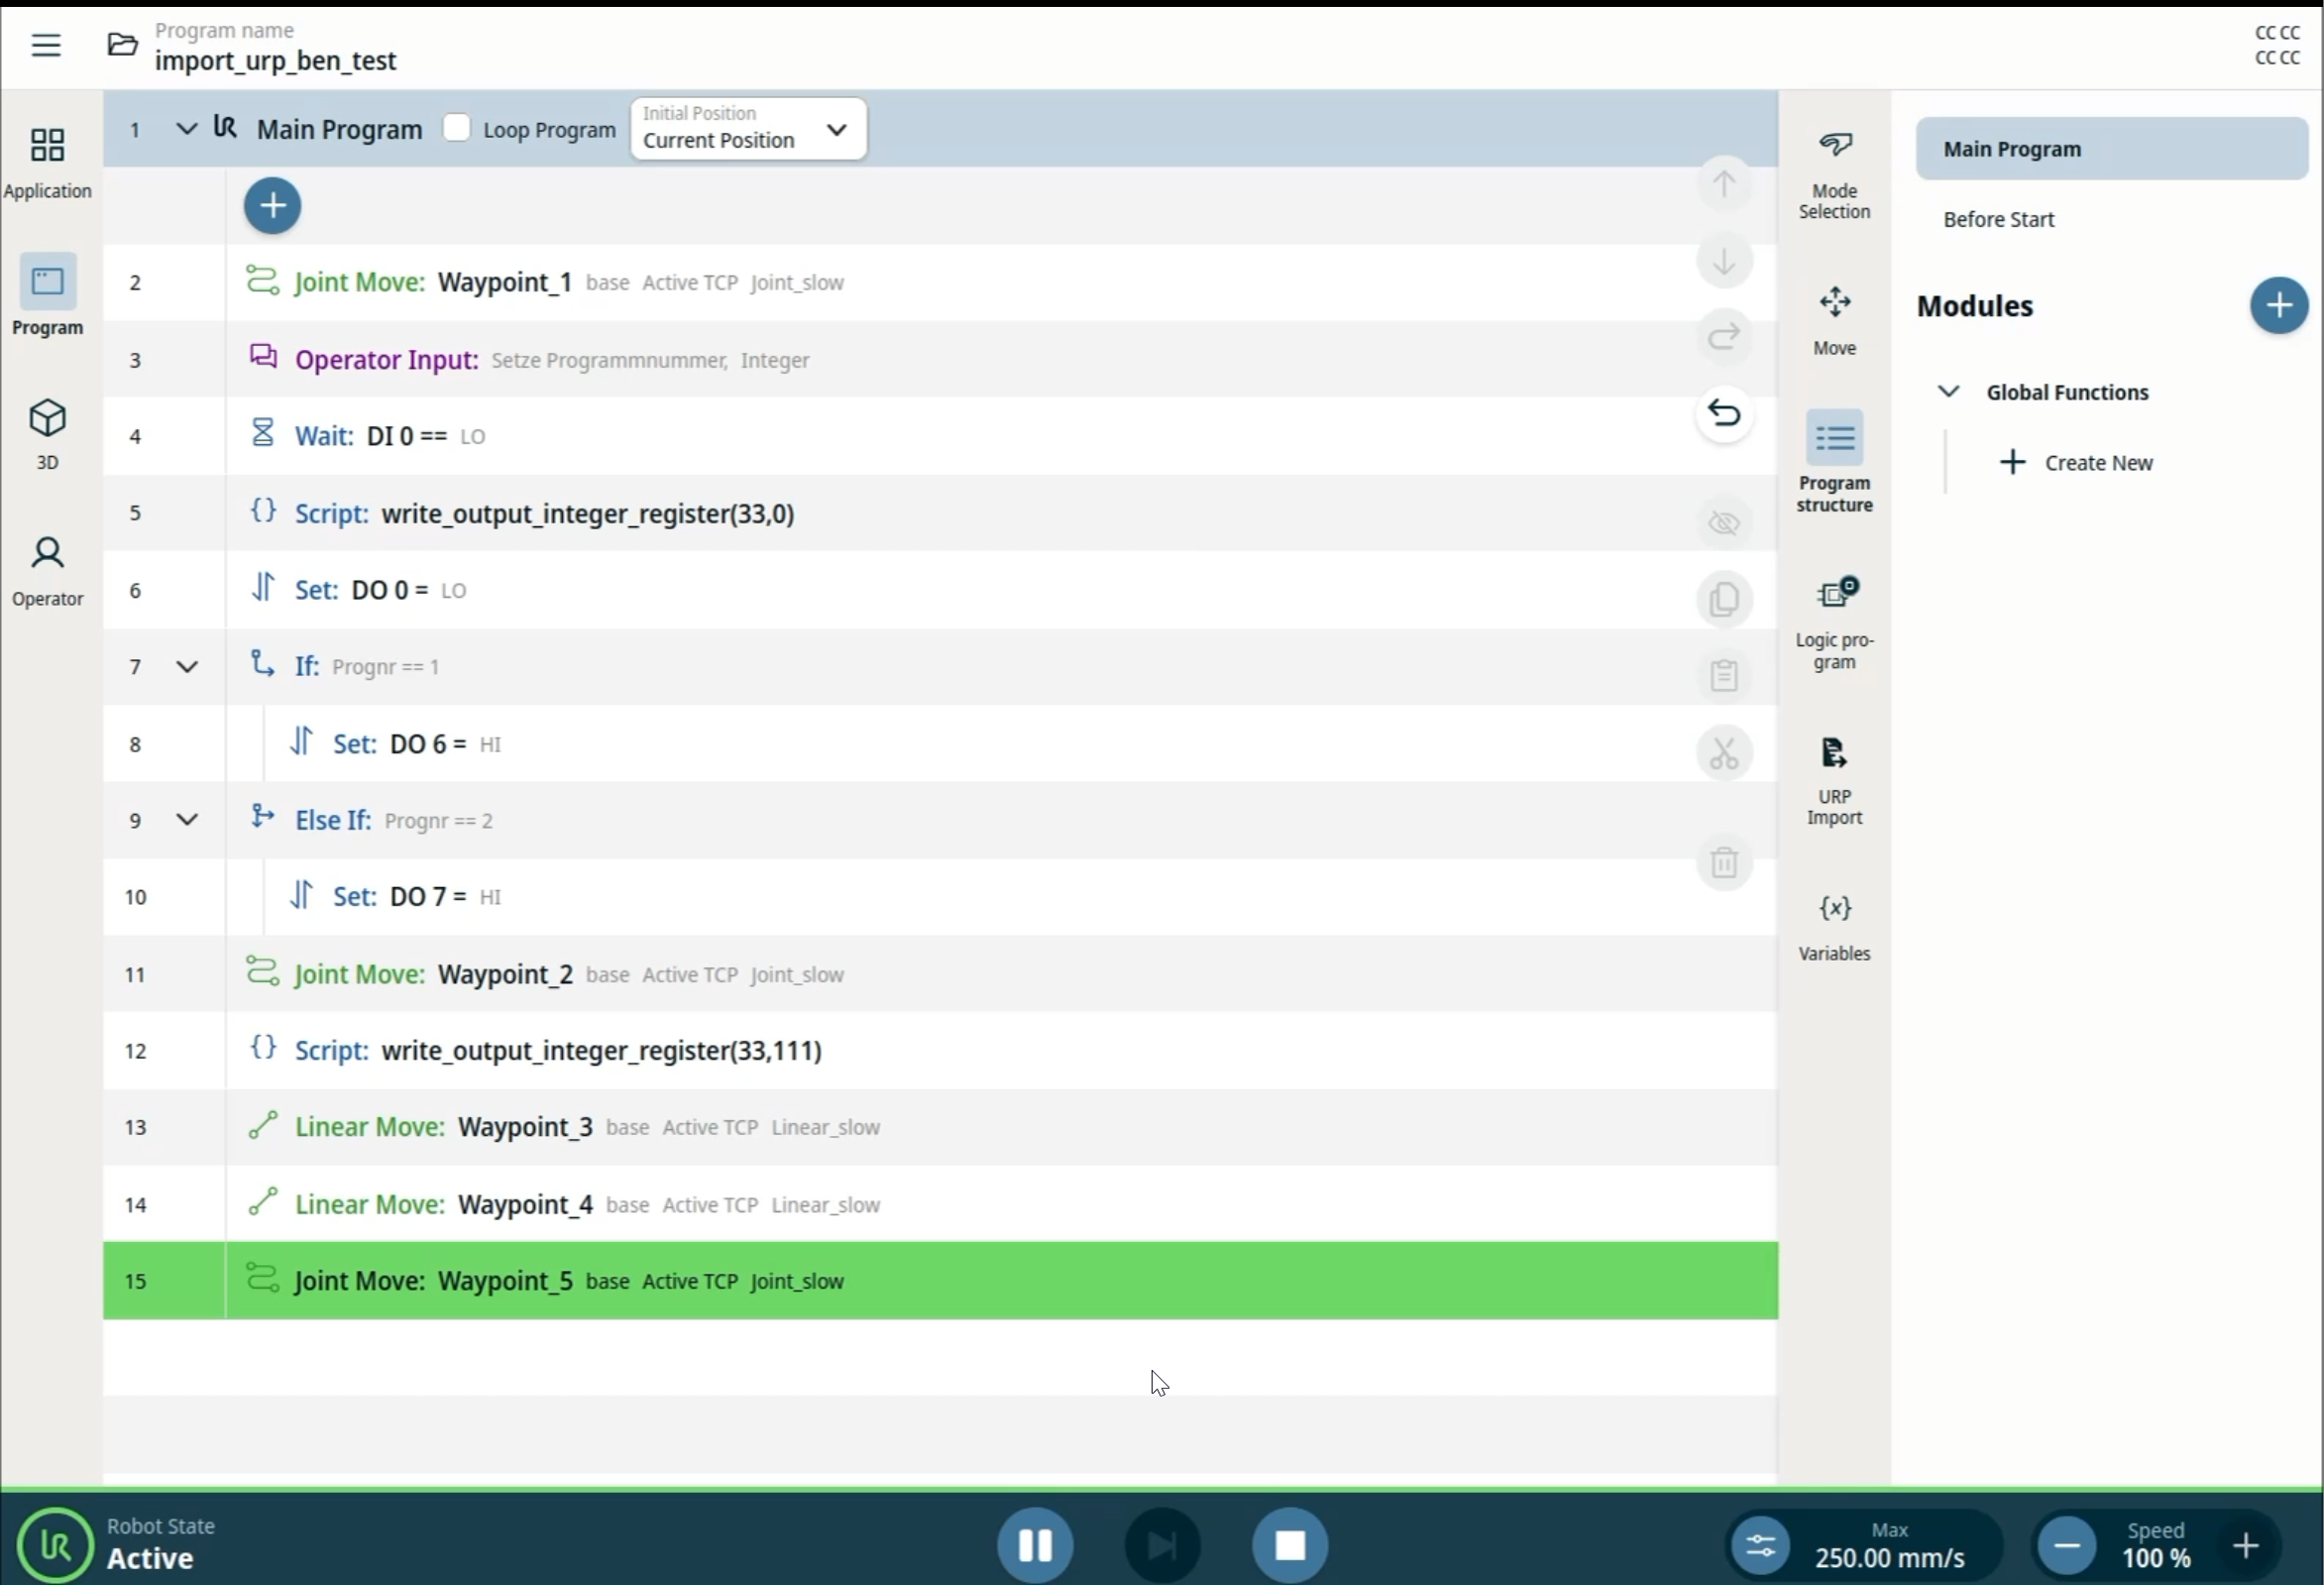
PolyScope-5-Programme (.urp) samt Installation in PolyScope X übernehmen: Bewegungen, Logik, Signale und Variablen als native Programmknoten – mit Migrationsbericht.
DIE HERAUSFORDERUNG
Warum die Aufgabe aufwendig ist
Universal Robots bietet derzeit keine direkte Migration von PolyScope 5 nach PolyScope X – Programme und Einstellungen müssten neu aufgebaut werden. Bei gewachsenen Programmen mit vielen Wegpunkten, Signalen und Variablen bedeutet das viel Handarbeit und neue Fehlerquellen.
DIE LÖSUNG
Wie URP Import X unterstützt
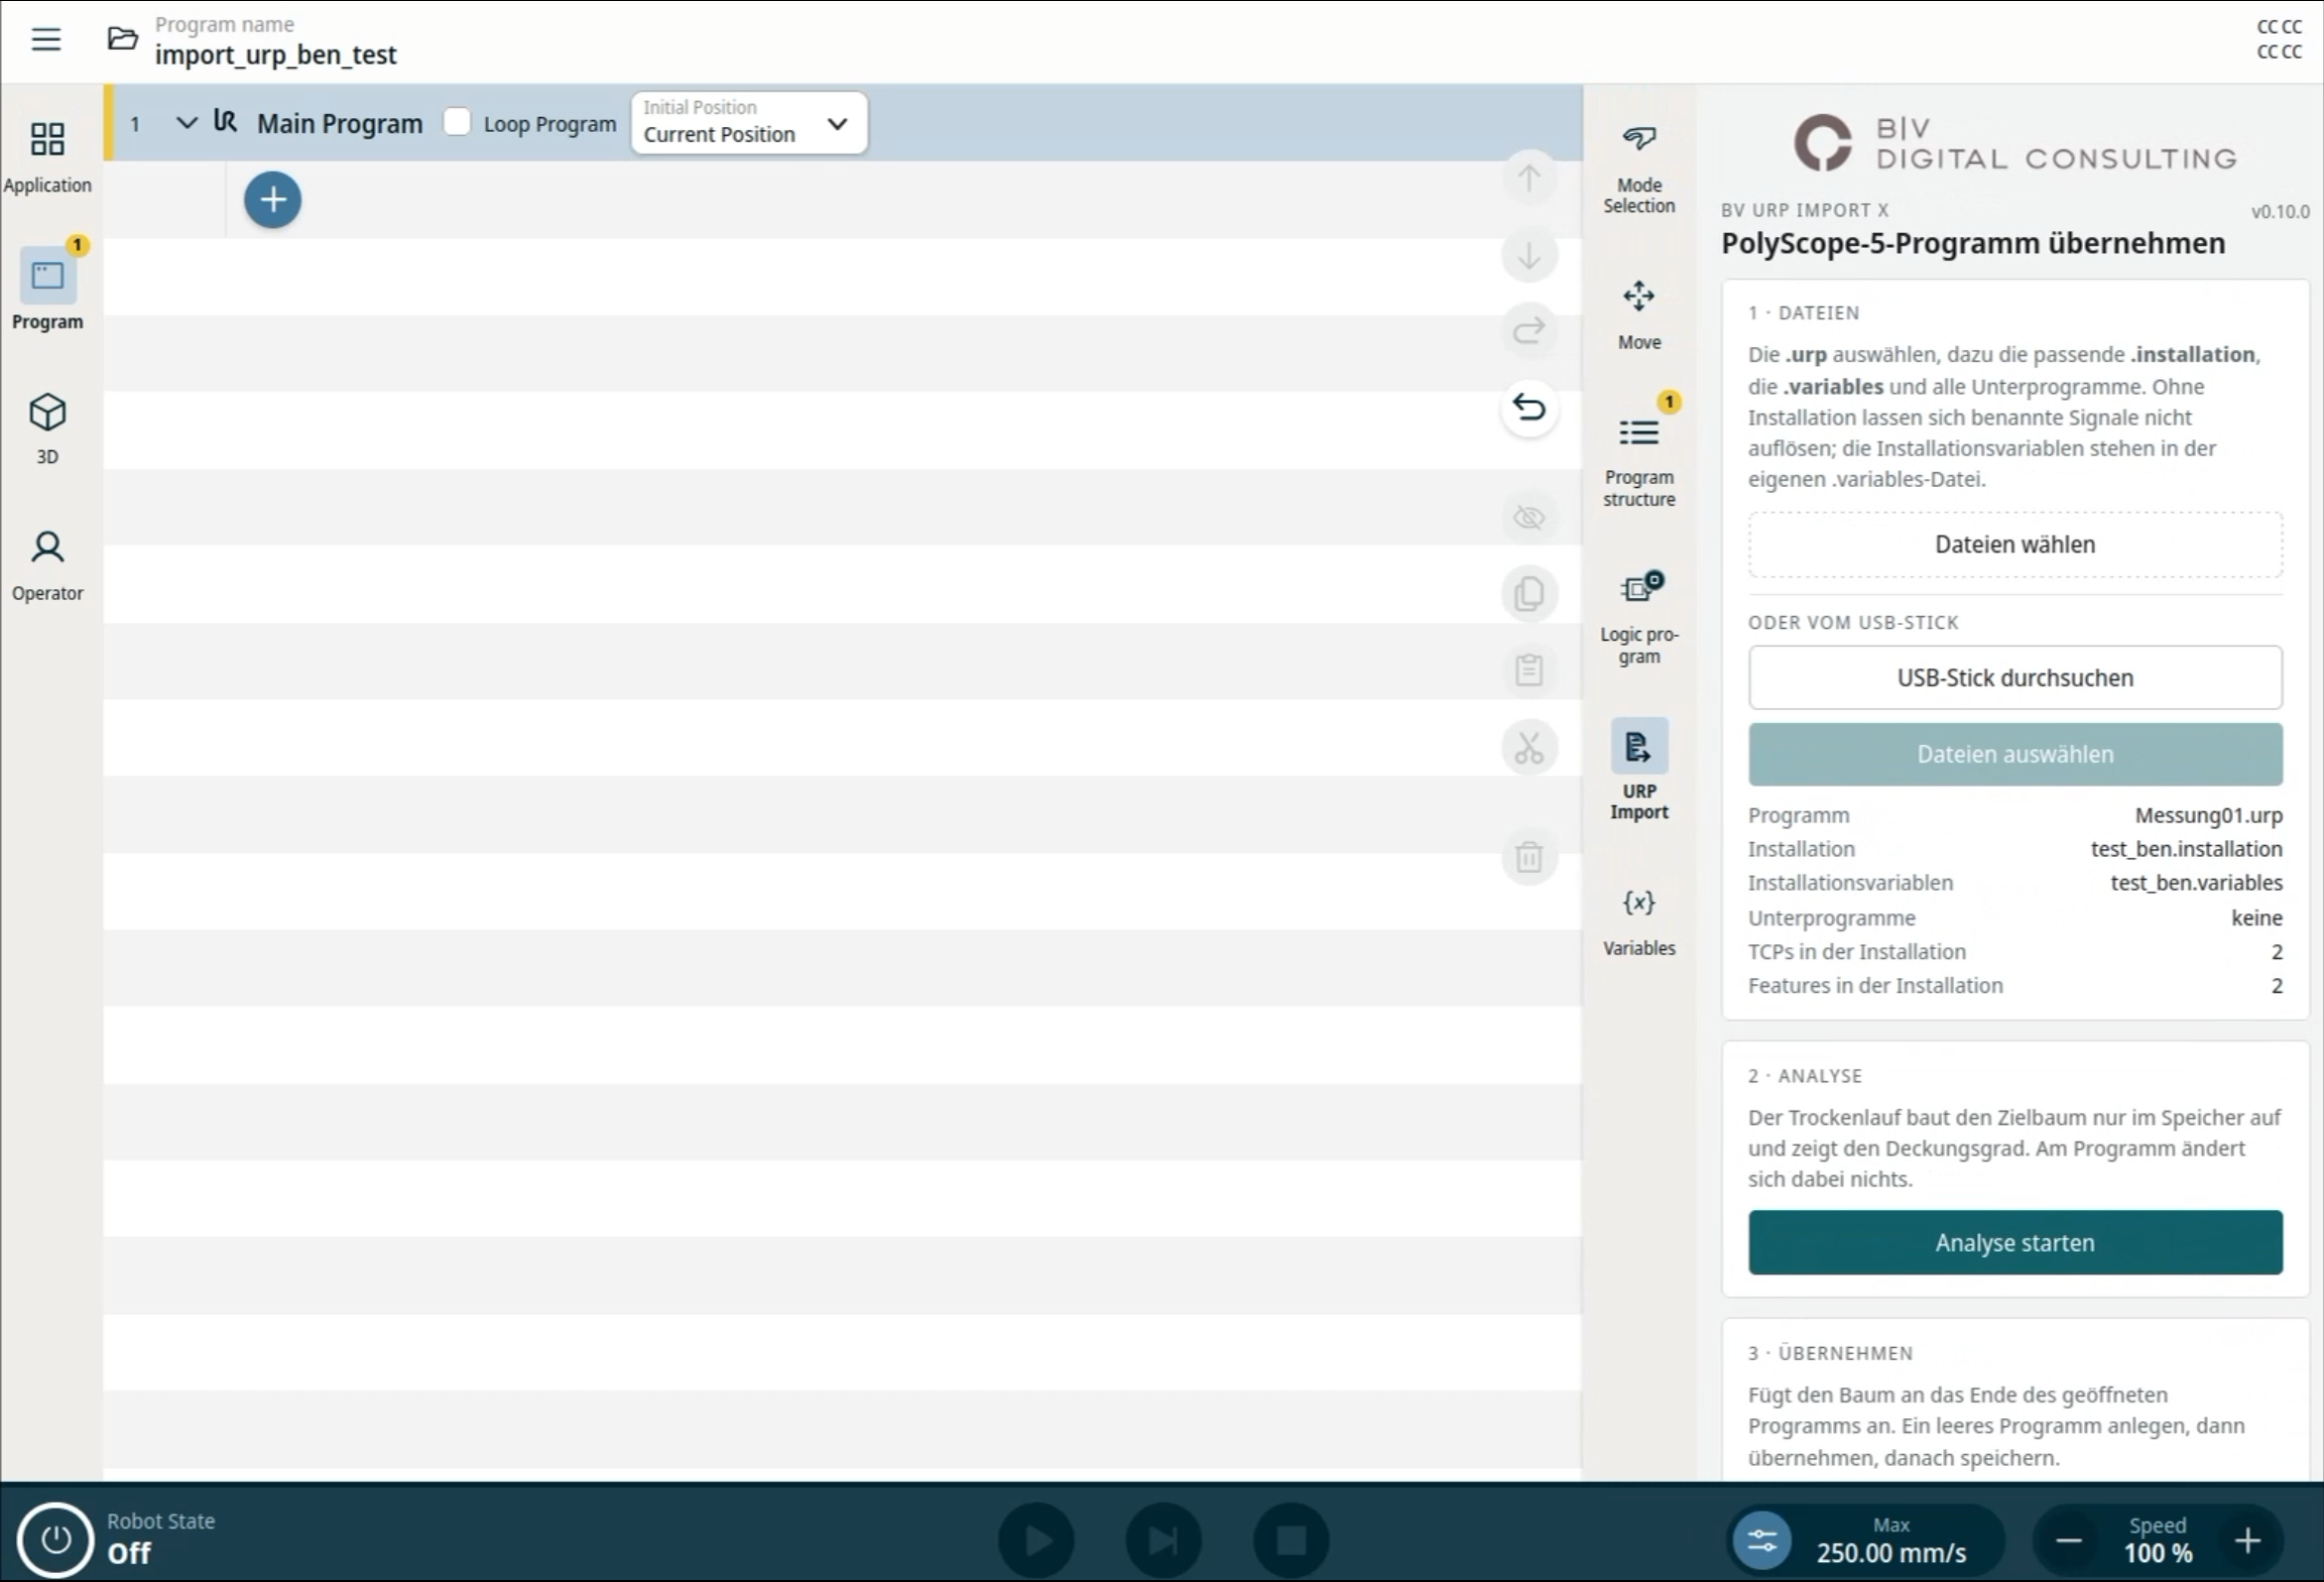
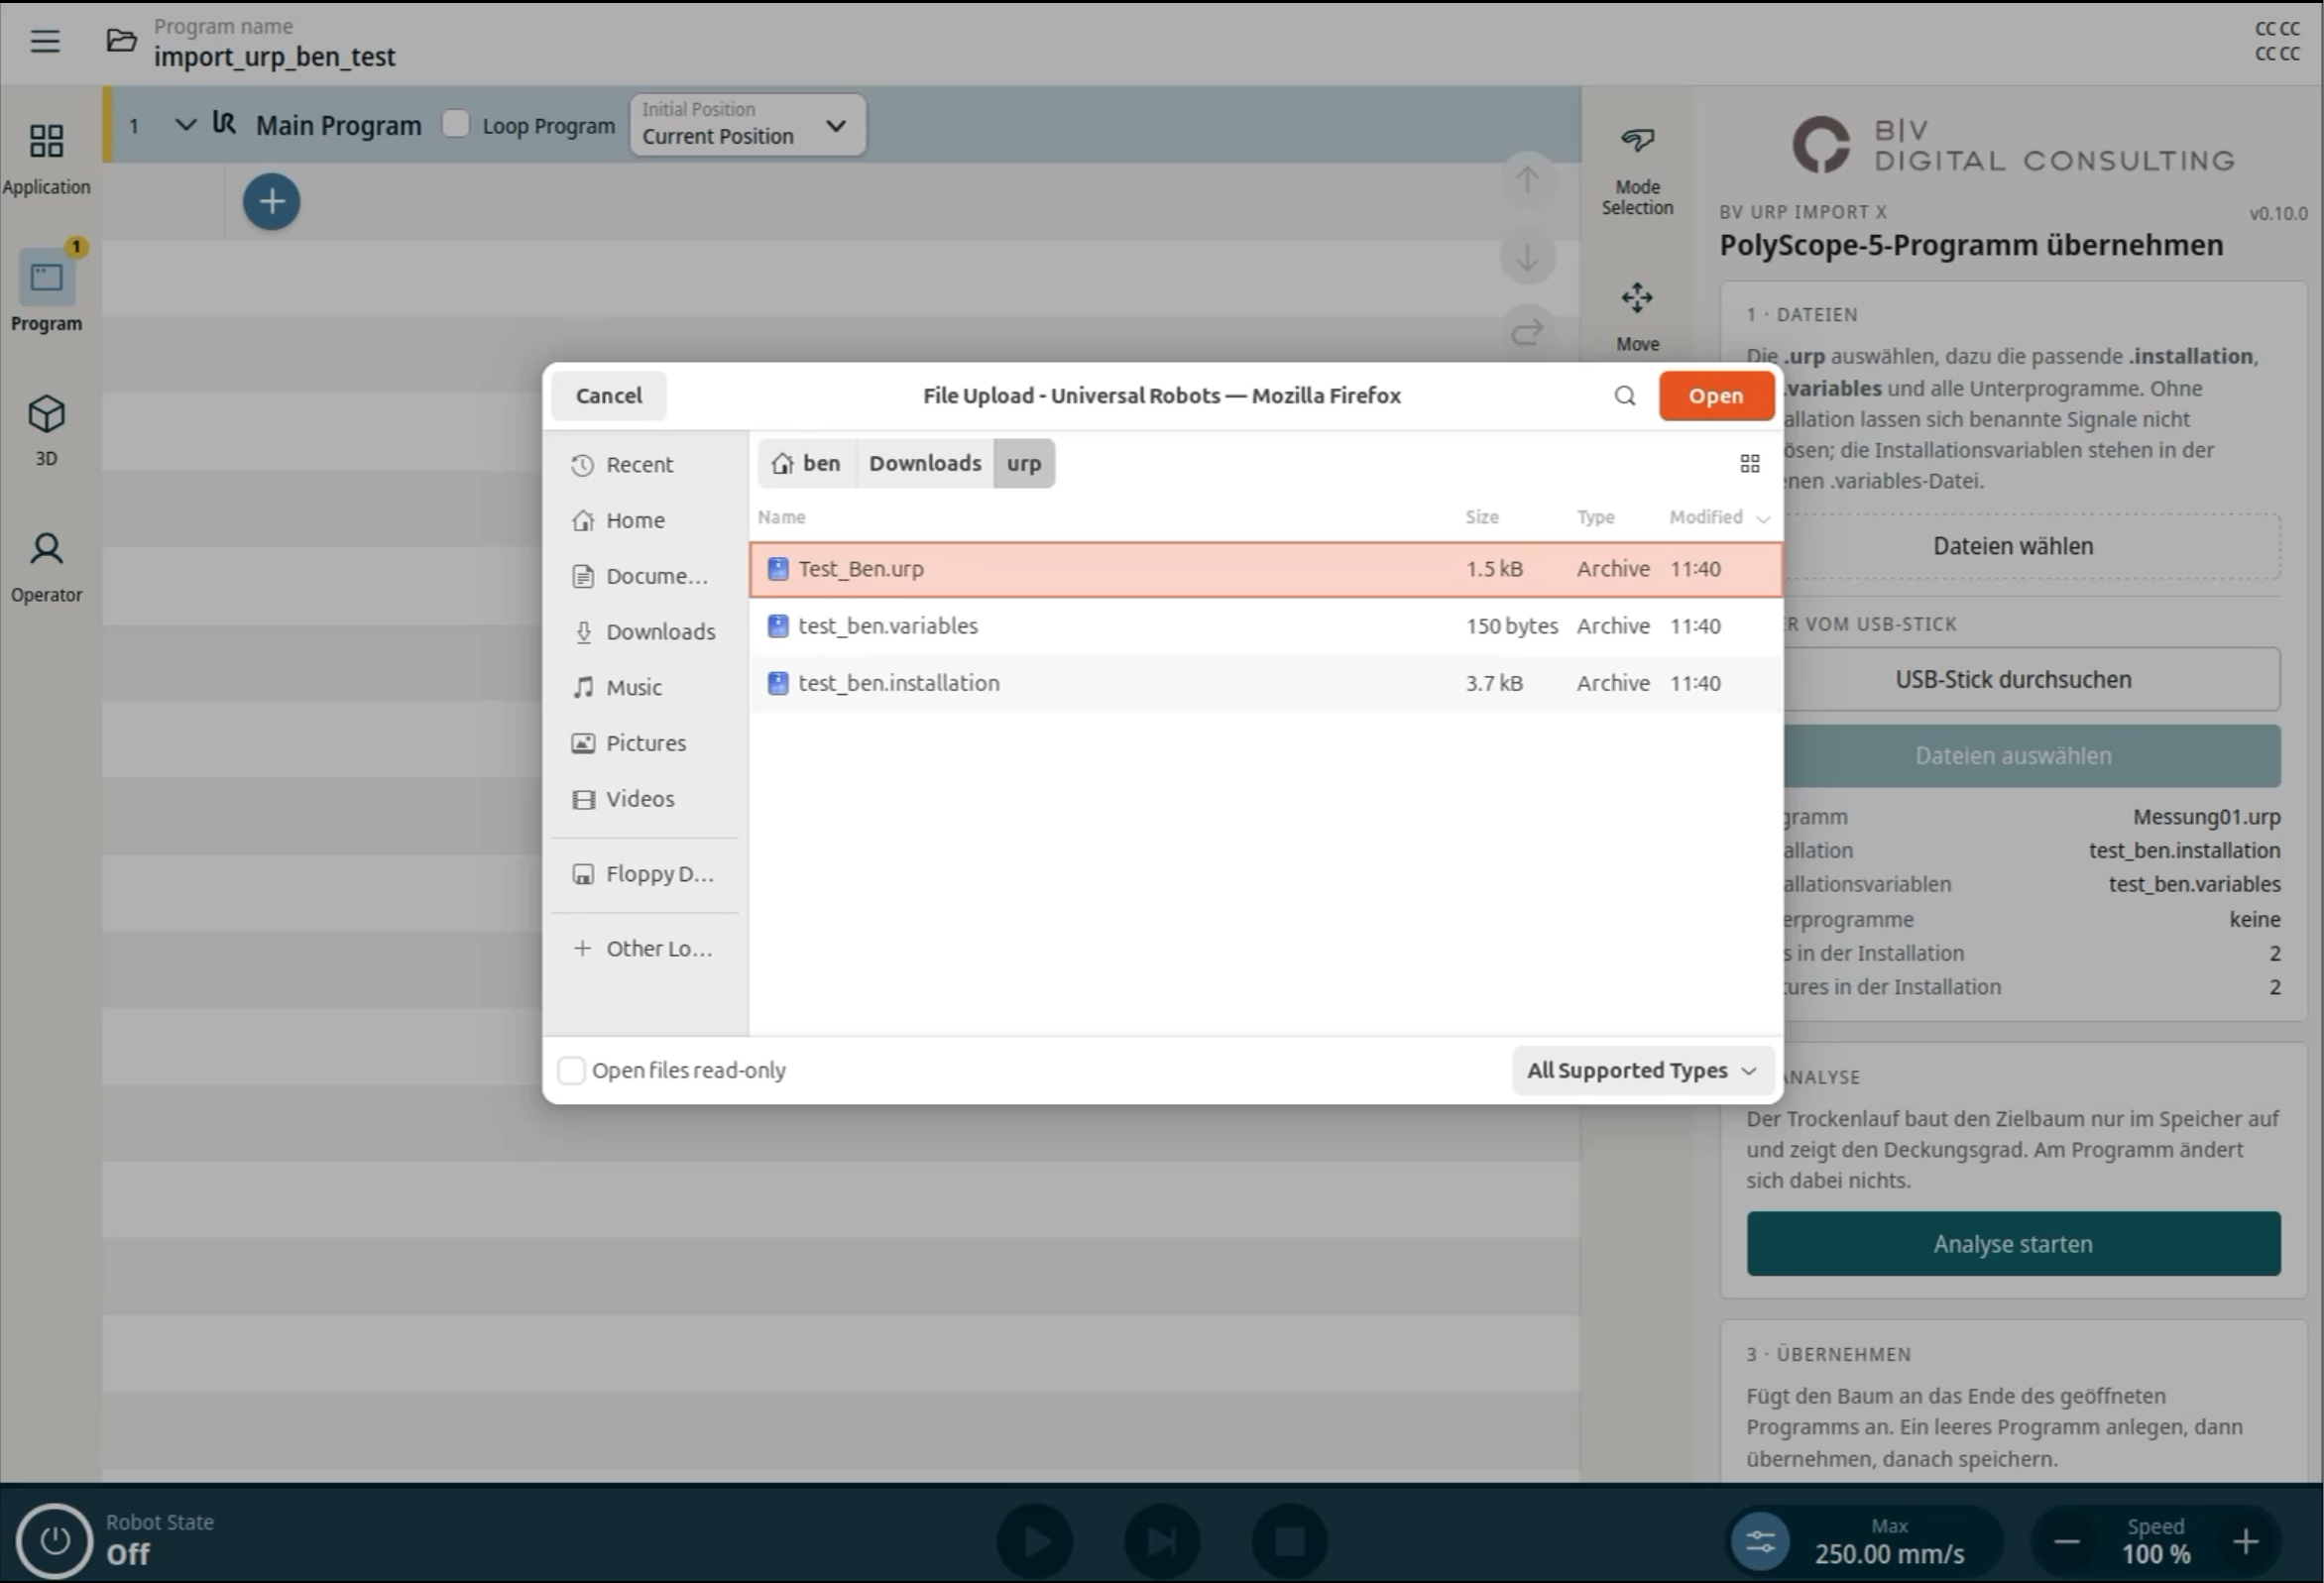
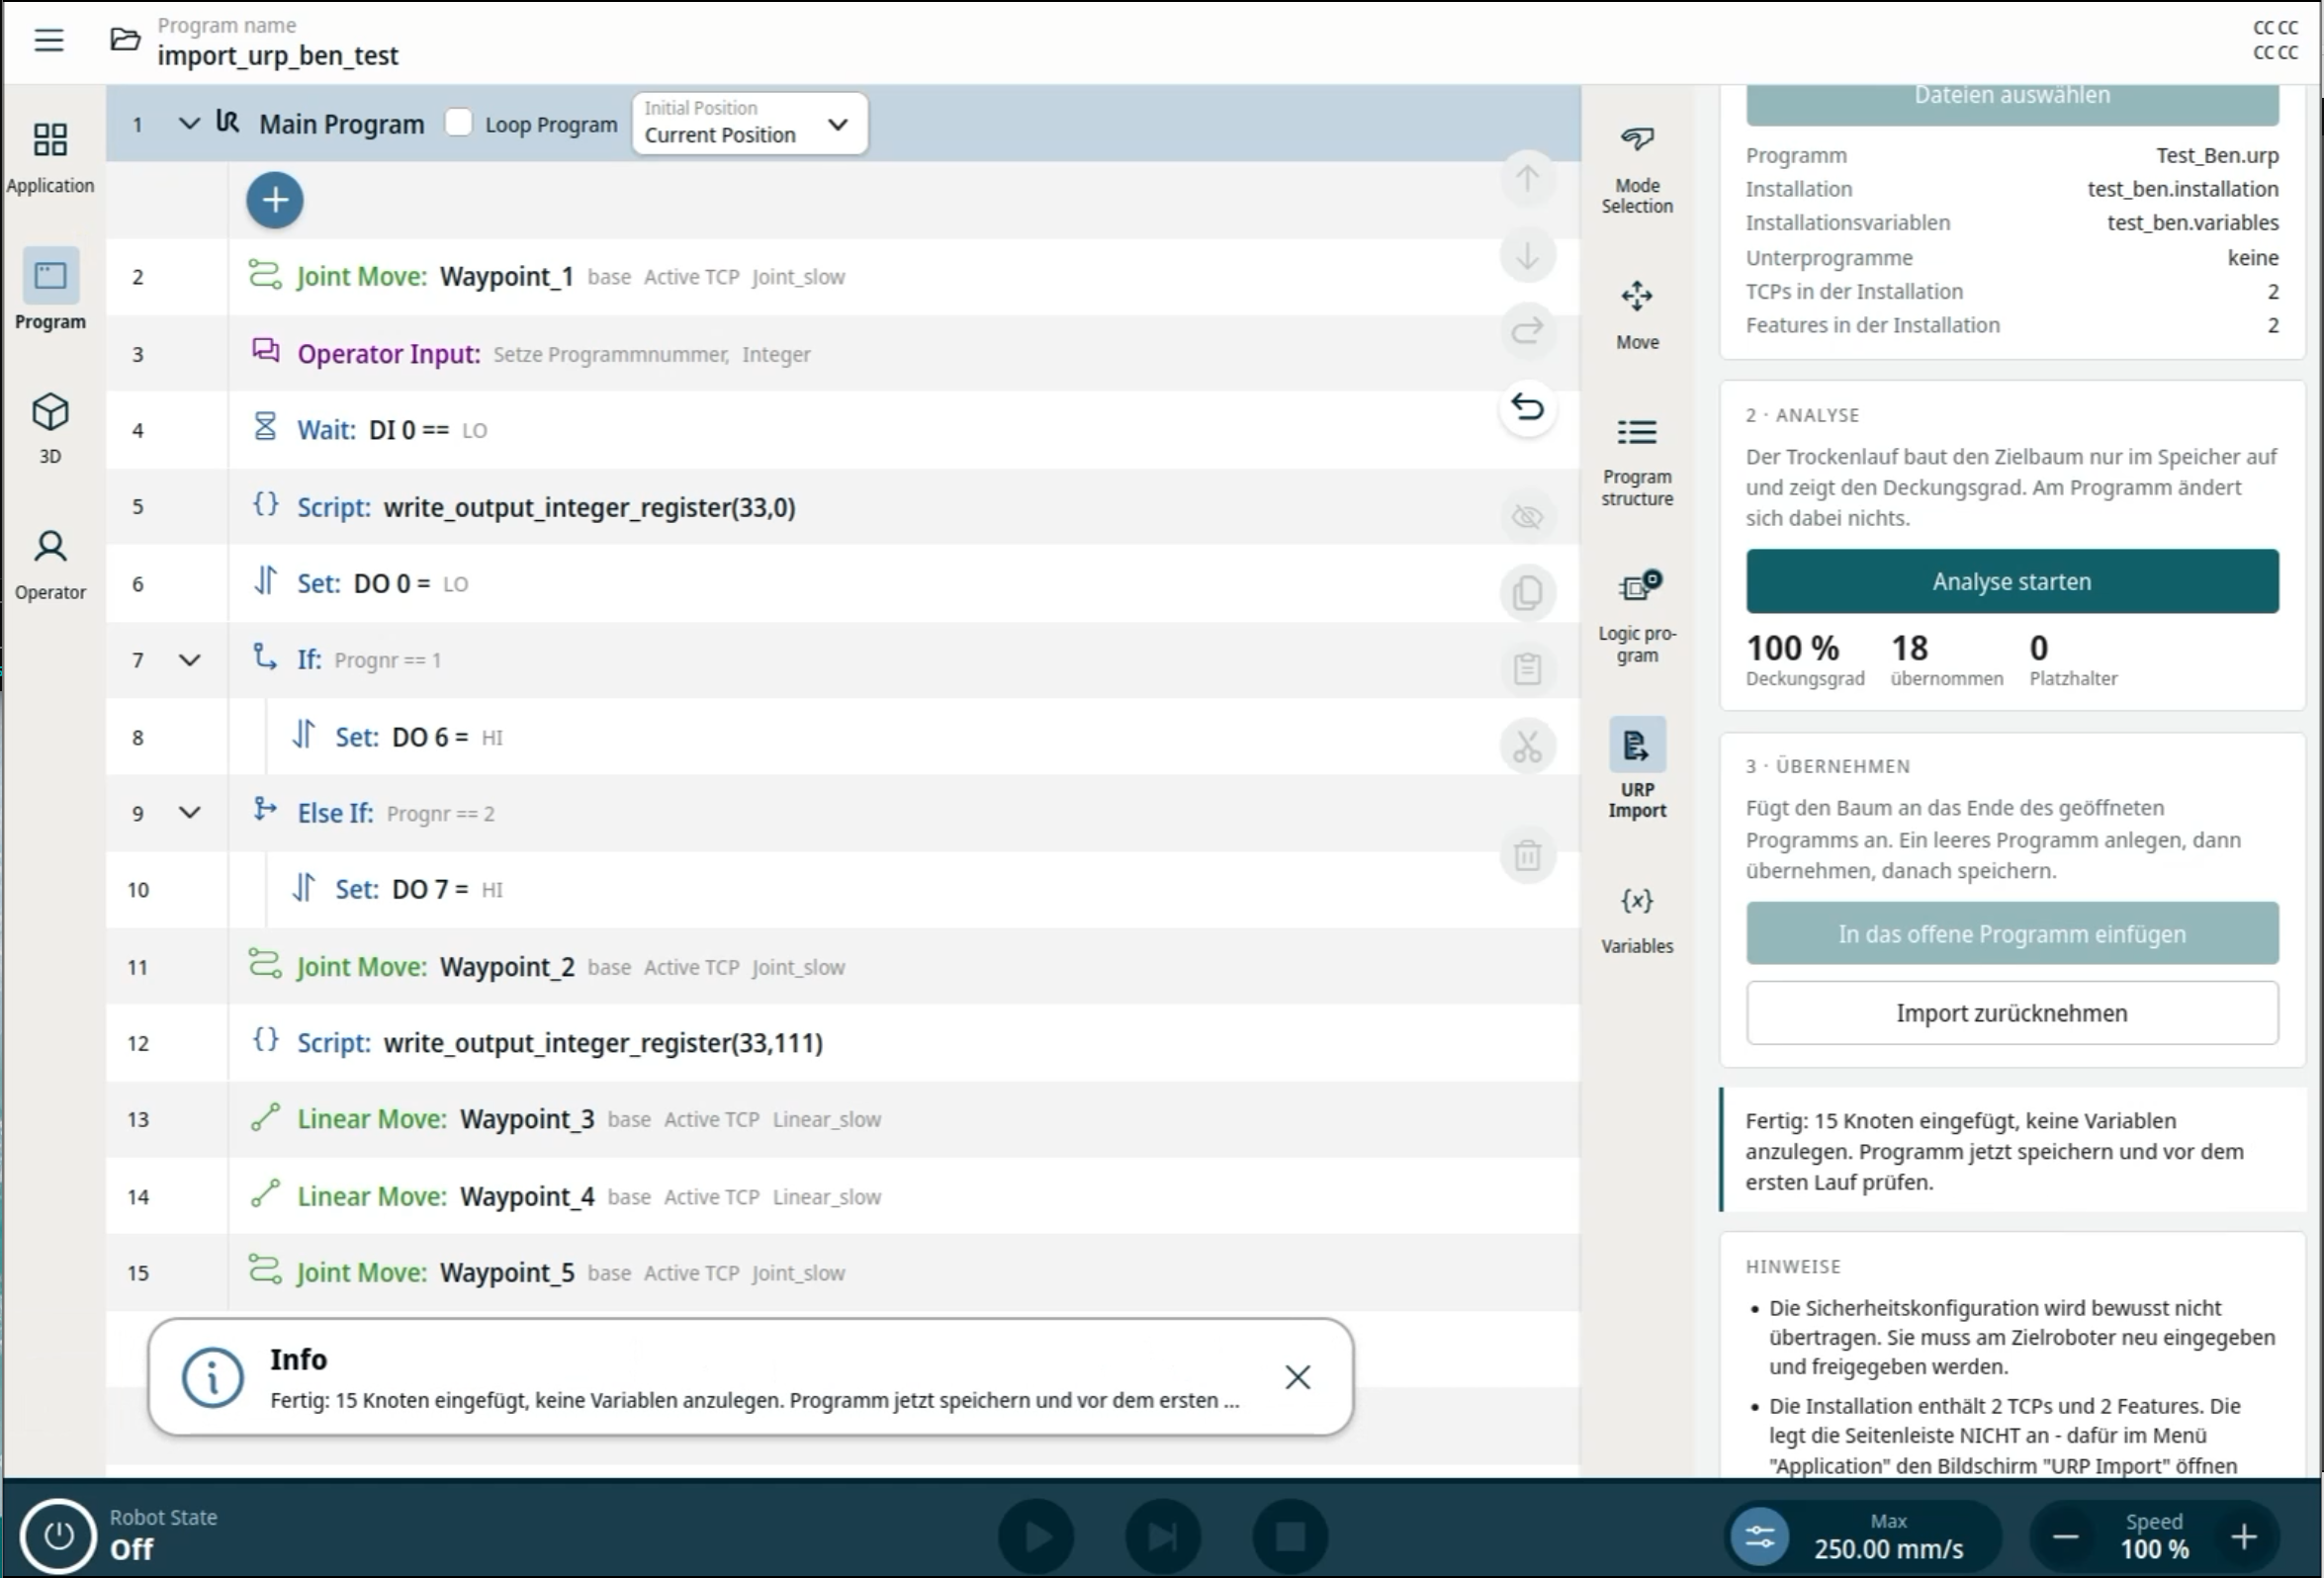
URP Import X liest .urp-Programme samt .installation und .variables direkt am Roboter ein und baut sie als native PolyScope-X-Programmknoten auf. Vorabprüfung und Trockenlauf zeigen den Deckungsgrad, bevor etwas geändert wird; der Migrationsbericht listet jeden Quellknoten mit seinem Ergebnis.
FUNKTIONEN
Das Wichtigste auf einen Blick
- .urp-Programme einlesen, gzip-komprimiert oder als reines XML
- .installation mitladen: TCPs, Nutzlast, Features und Signalnamen
- .variables mitladen: Installationsvariablen mit ihren Werten
- Unterprogramme aus zusätzlichen .urp-Dateien mit übernehmen
- Dateien vom USB-Stick am Roboter auswählen statt über den Dateidialog
- Bewegungen MoveJ, MoveL, MoveP und MoveC als native Bewegungsknoten anlegen
- Positionen aus Gelenkwinkeln berechnen, wenn die Quelle keine Pose speichert
- Wegpunktnamen aus dem Quellprogramm übernehmen und eindeutig halten
- Ablauflogik übernehmen: Wenn, Sonst-wenn, Sonst, Schleife, Ordner, Threads
- Switch/Case als Wenn-Kette umbauen, da PolyScope X nur über Variablen schaltet
22 weitere Funktionen anzeigen
- Digitale, analoge und konfigurierbare Ein- und Ausgänge zuordnen, inklusive Werkzeuganschluss
- Signalnamen aus der Installation auflösen, etwa "GreiferOffen" nach "DO 2"
- Programmvariablen anlegen und Zuweisungen darauf verweisen lassen
- Installationsvariablen als Application-Variablen anlegen
- Bedienereingaben aus PolyScope 5 als Operator-Input übernehmen
- Nutzlasten über ihren Namen aus der Installation auflösen
- Safe-Home-Bewegungen aus der Installation als Gelenkbewegung übernehmen
- Richtungsbewegungen samt Abbruchbedingung übernehmen
- Relative Wegpunkte als absolute Position übernehmen und den Versatz ausweisen
- URScript-Zeilen prüfen und reparieren: einfache Anführungszeichen, Klammern, unbekannte Namen
- Vorabprüfung: fehlende TCPs, Frames, Signale und Variablen vor dem Einfügen anzeigen
- Trockenlauf: Zielbaum im Speicher aufbauen und Deckungsgrad zeigen, ohne das Programm zu ändern
- Selbstprüfung: gebaute Wegpunkte gegen die Quelldatei vergleichen
- Motion-Profile verwenden, wenn Geschwindigkeit und Beschleunigung dazu passen
- Import in einen eigenen Ordner legen, damit zwei Importe sich nicht vermischen
- Import knotengenau zurücknehmen, ohne fremde Änderungen anzutasten
- Migrationsbericht mit jedem Quellknoten und seinem Ergebnis erzeugen
- Migrationsbericht auf den USB-Stick neben das Quellprogramm schreiben
- Knotenschemata des Roboters prüfen und fehlende Knotentypen melden
- Unbekannte Konstrukte nach Häufigkeit katalogisieren, über alle Importe hinweg
- Eigene Umsetzungsregeln für Fremd-URCap-Knoten hinterlegen und wiederverwenden
- Regelsatz als JSON exportieren und auf einem anderen Roboter laden
ANWENDUNGEN
Typische Einsatzbereiche
- Migration PolyScope 5 → X
- Umstieg auf UR Gen7
- Inbetriebnahme
- Roboterprogrammierung
EINBLICKE
Screenshots
FAZIT
Weniger Aufwand in der Roboterzelle
URP Import X richtet sich an Integratoren und Betreiber, die bestehende PolyScope-5-Programme auf PolyScope X oder die neue UR Gen7 mitnehmen möchten, statt sie von Hand neu zu bauen. Was sich nicht automatisch übertragen lässt, steht nachvollziehbar im Migrationsbericht.