BV Digital Consulting · Productivity
Remote TCP X
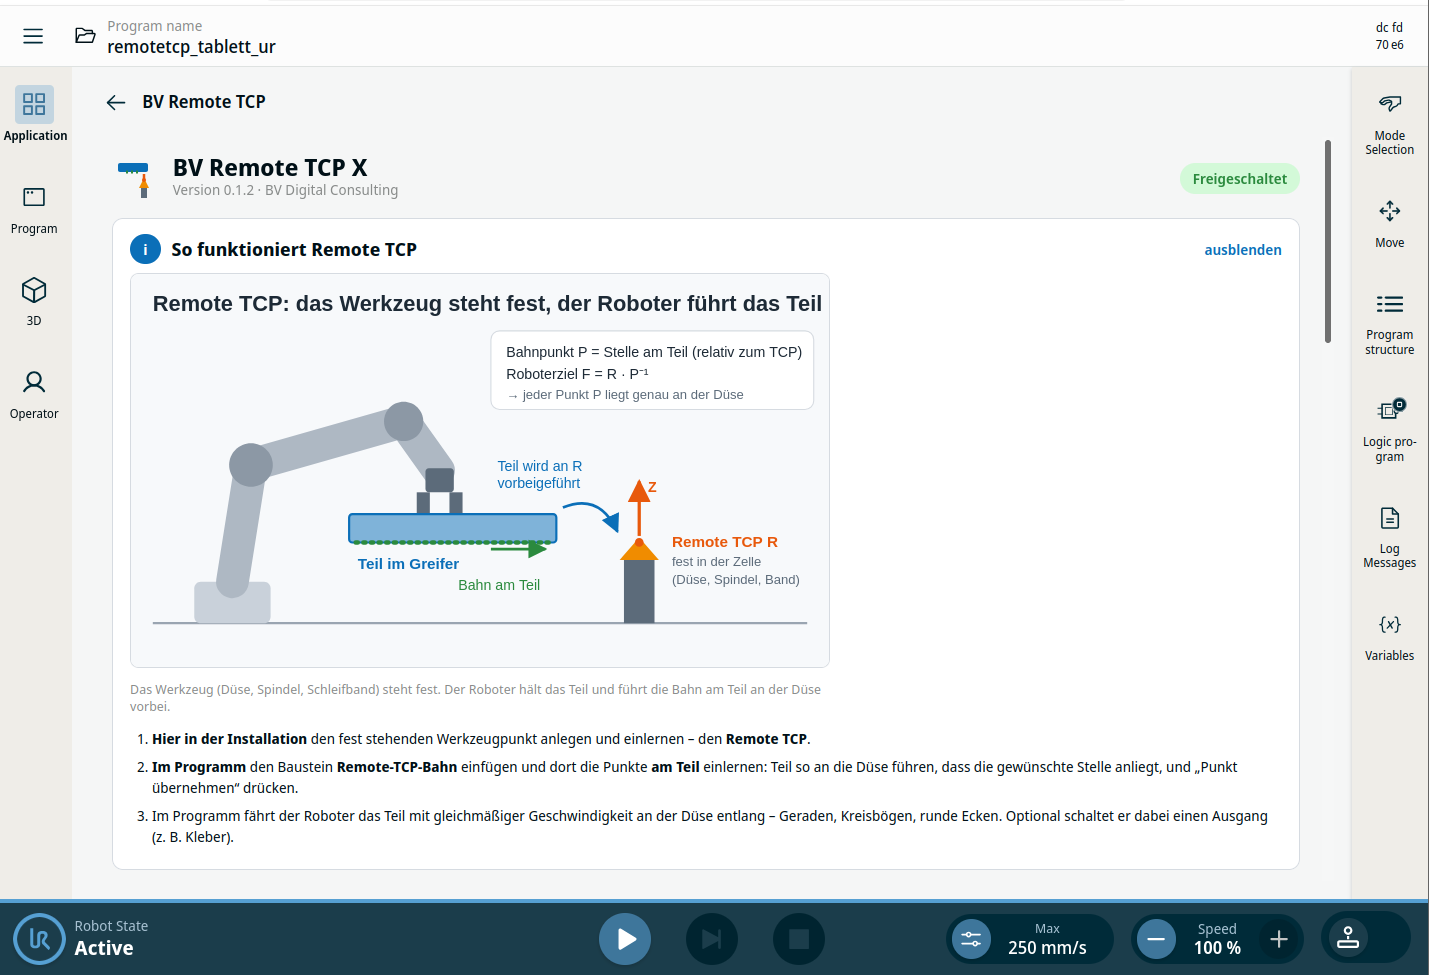
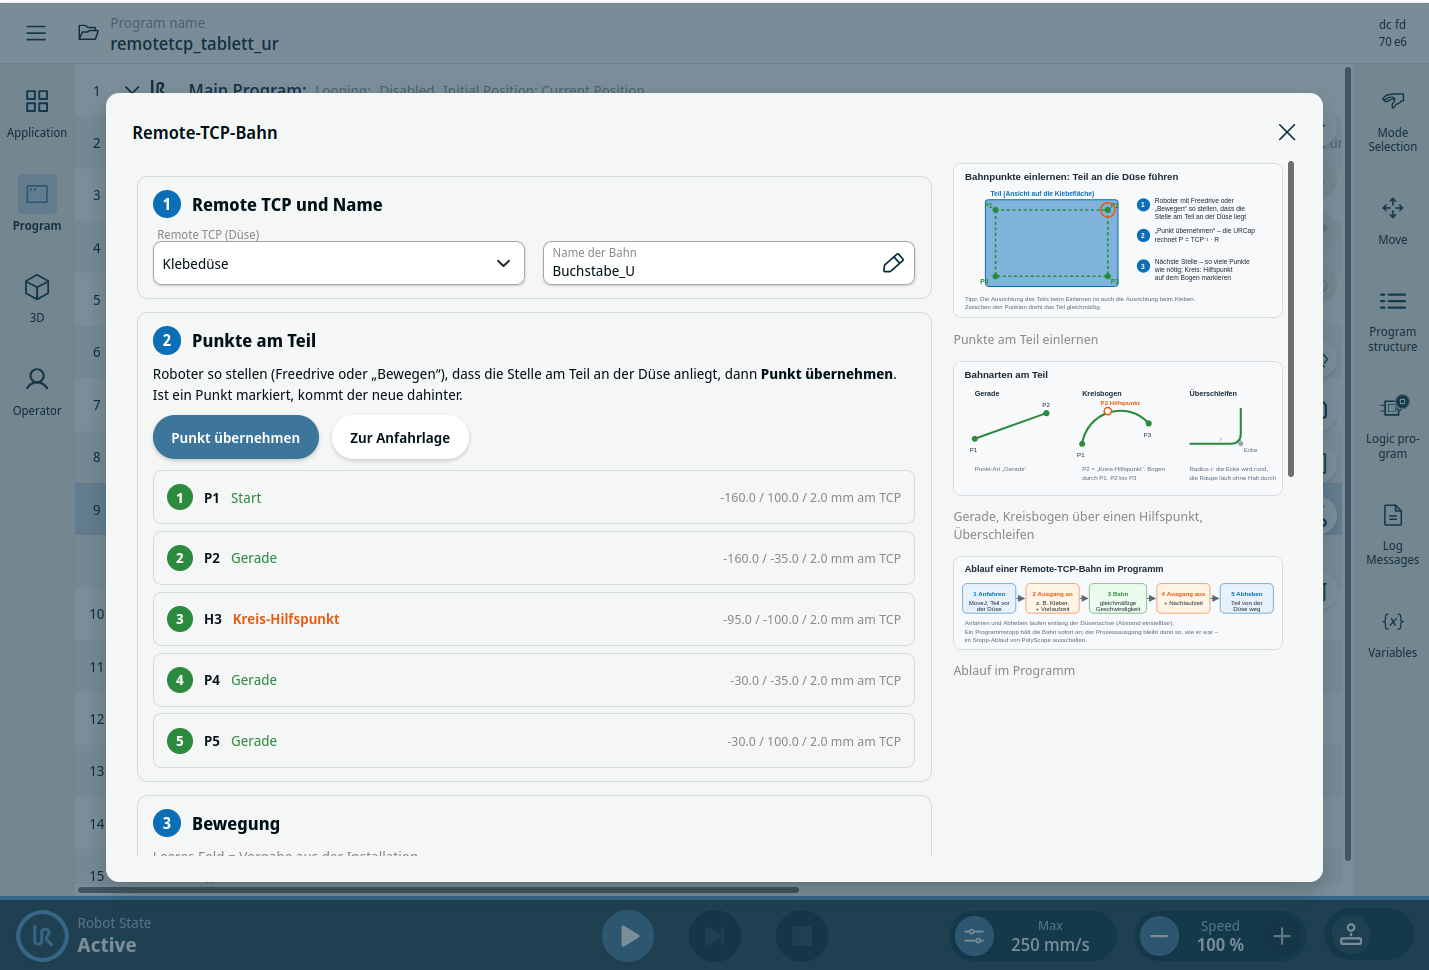
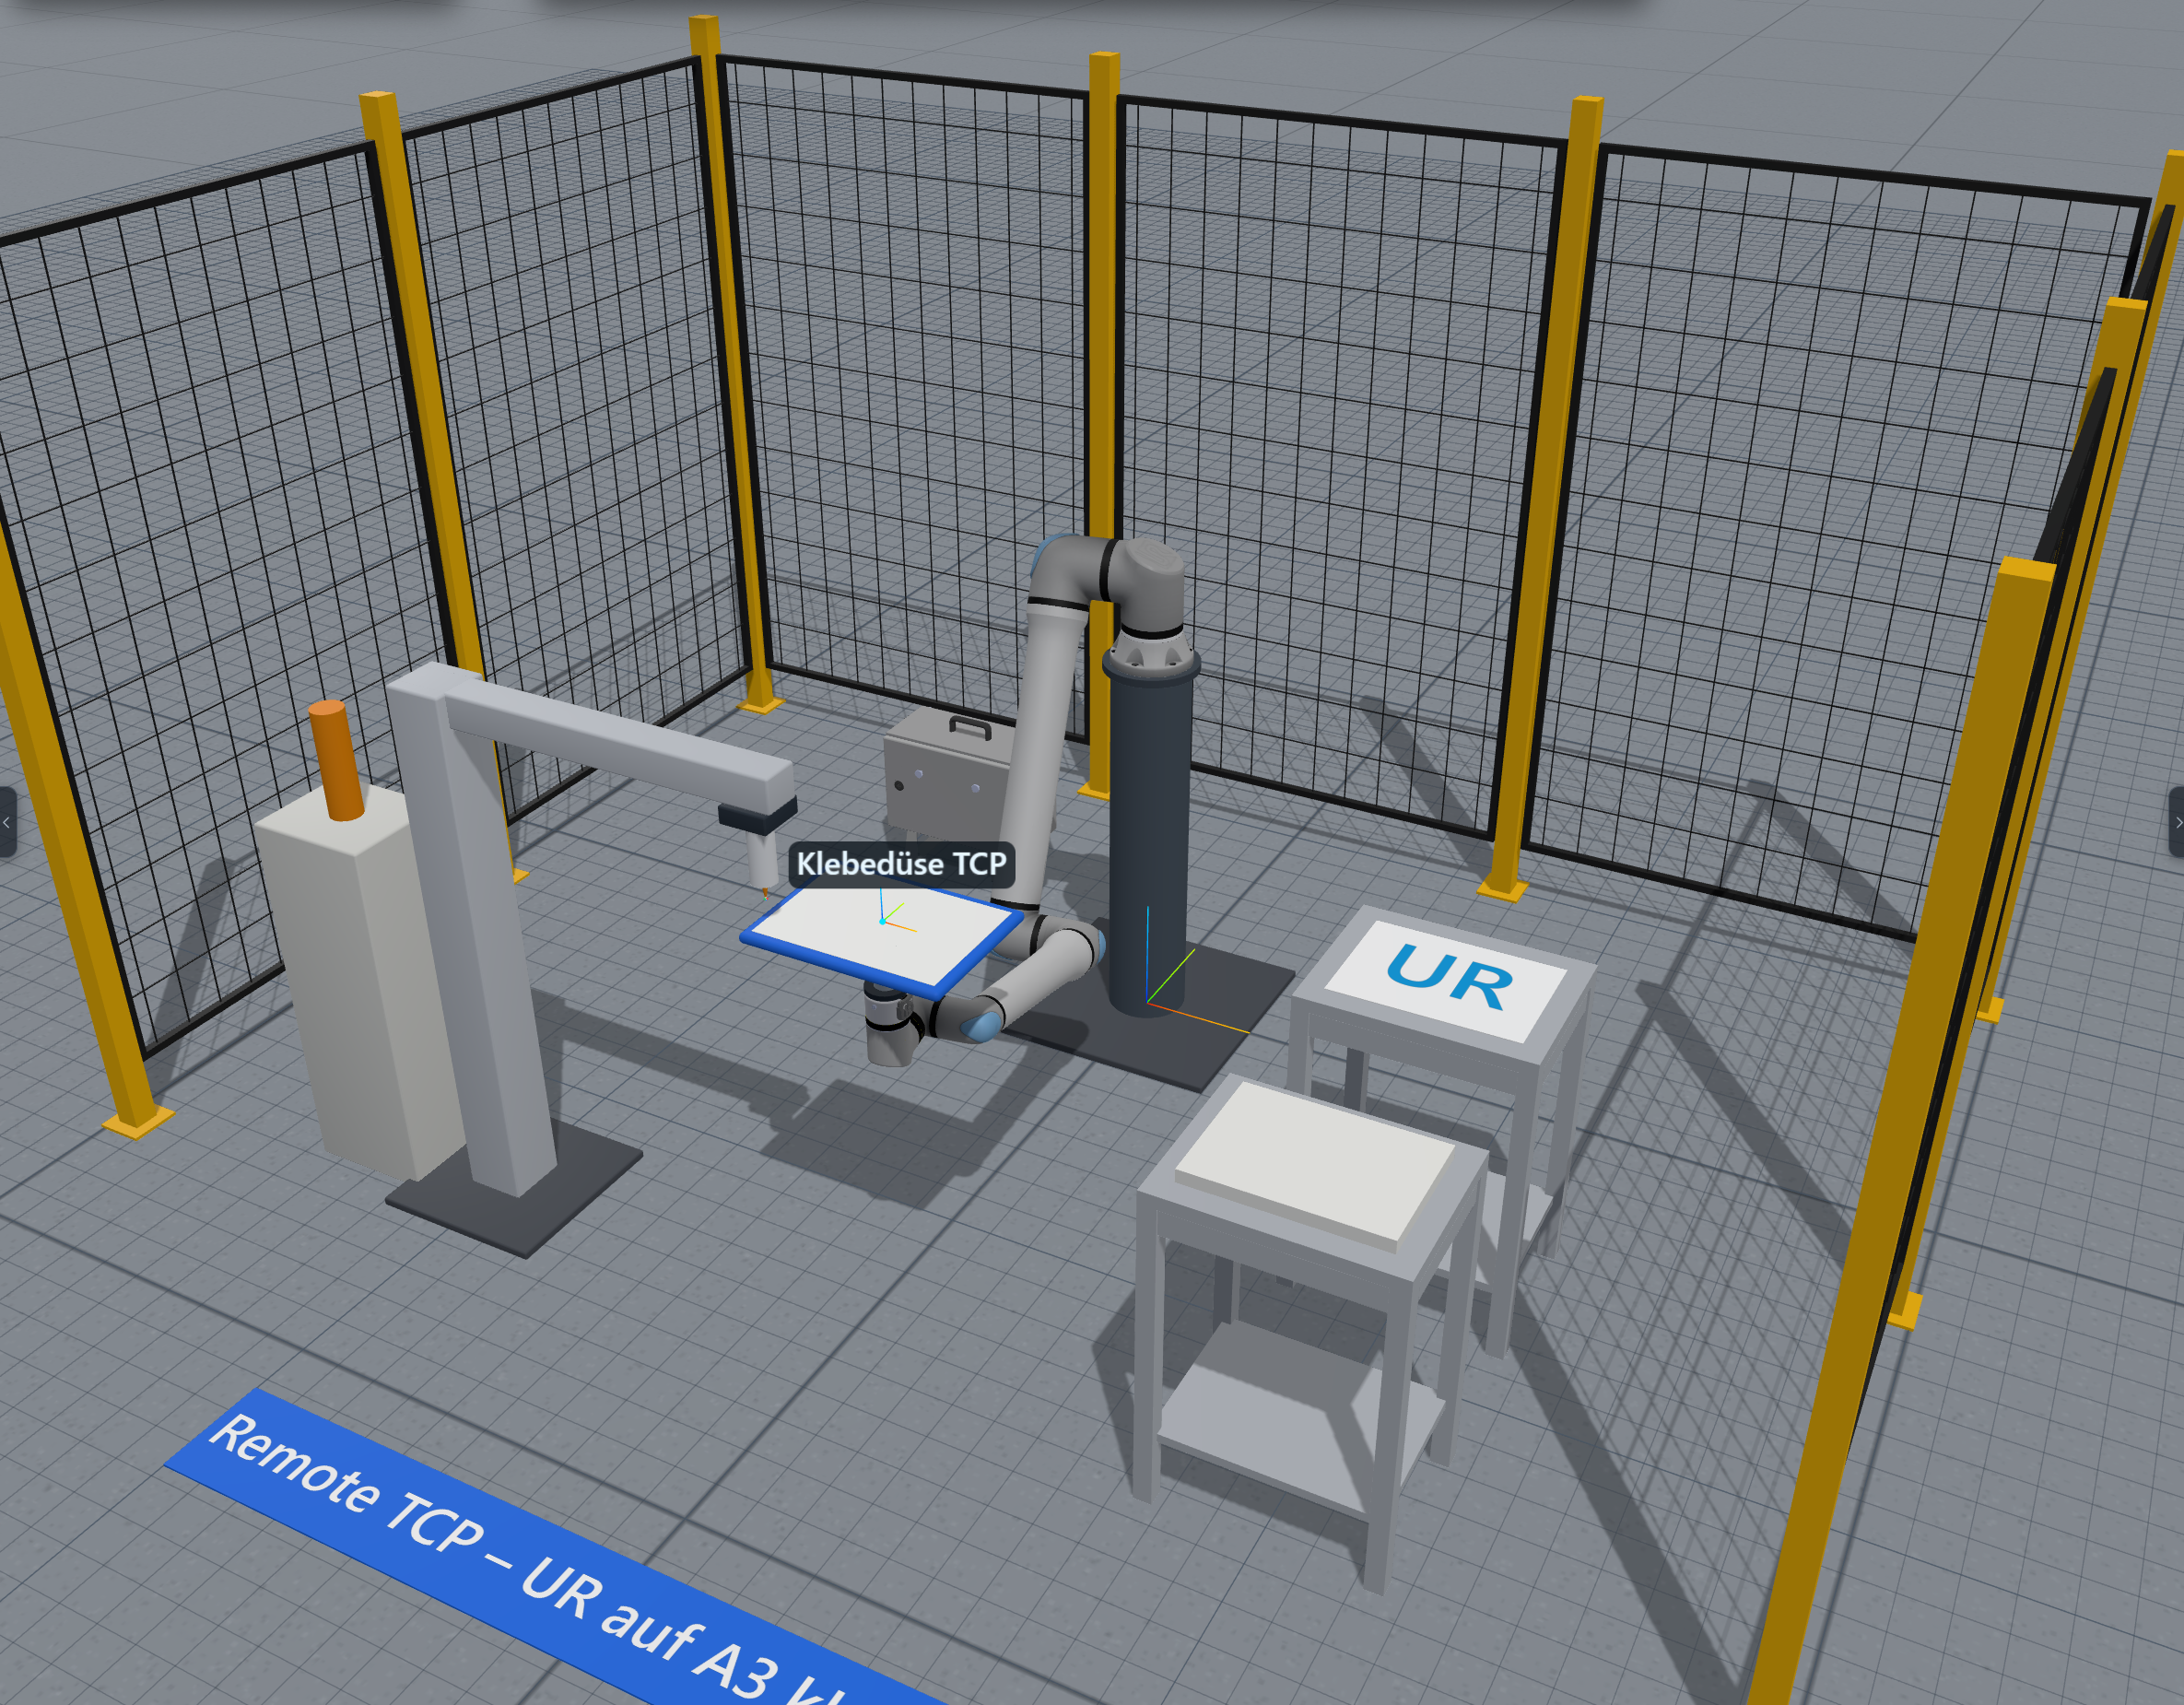
Remote TCP X bringt den aus PolyScope 5 bekannten Remote-TCP-Workflow zu PolyScope X. Mit der URCap definierst du einen externen Werkzeugmittelpunkt, etwa an einer fest montierten Klebedüse, und erstellst das passende Roboterprogramm. Der Roboter führt das gegriffene Bauteil entlang der programmierten Bahn relativ zur Düse.
DIE HERAUSFORDERUNG
Warum die Aufgabe aufwendig ist
Bei roboterprogrammierung entstehen ohne eine passende Erweiterung zusätzliche Programmier-, Bedien- und Diagnoseaufwände. Wiederkehrende Arbeitsschritte müssen individuell umgesetzt und gepflegt werden.
DIE LÖSUNG
Wie Remote TCP X unterstützt
Remote TCP X erweitert PolyScope X direkt um die benötigten Funktionen. Remote TCP X bringt den aus PolyScope 5 bekannten Remote-TCP-Workflow zu PolyScope X. Mit der URCap definierst du einen externen Werkzeugmittelpunkt, etwa an einer fest montierten Klebedüse, und erstellst das passende Roboterprogramm. Der Roboter führt das gegriffene Bauteil entlang der programmierten Bahn relativ zur Düse.
FUNKTIONEN
Das Wichtigste auf einen Blick
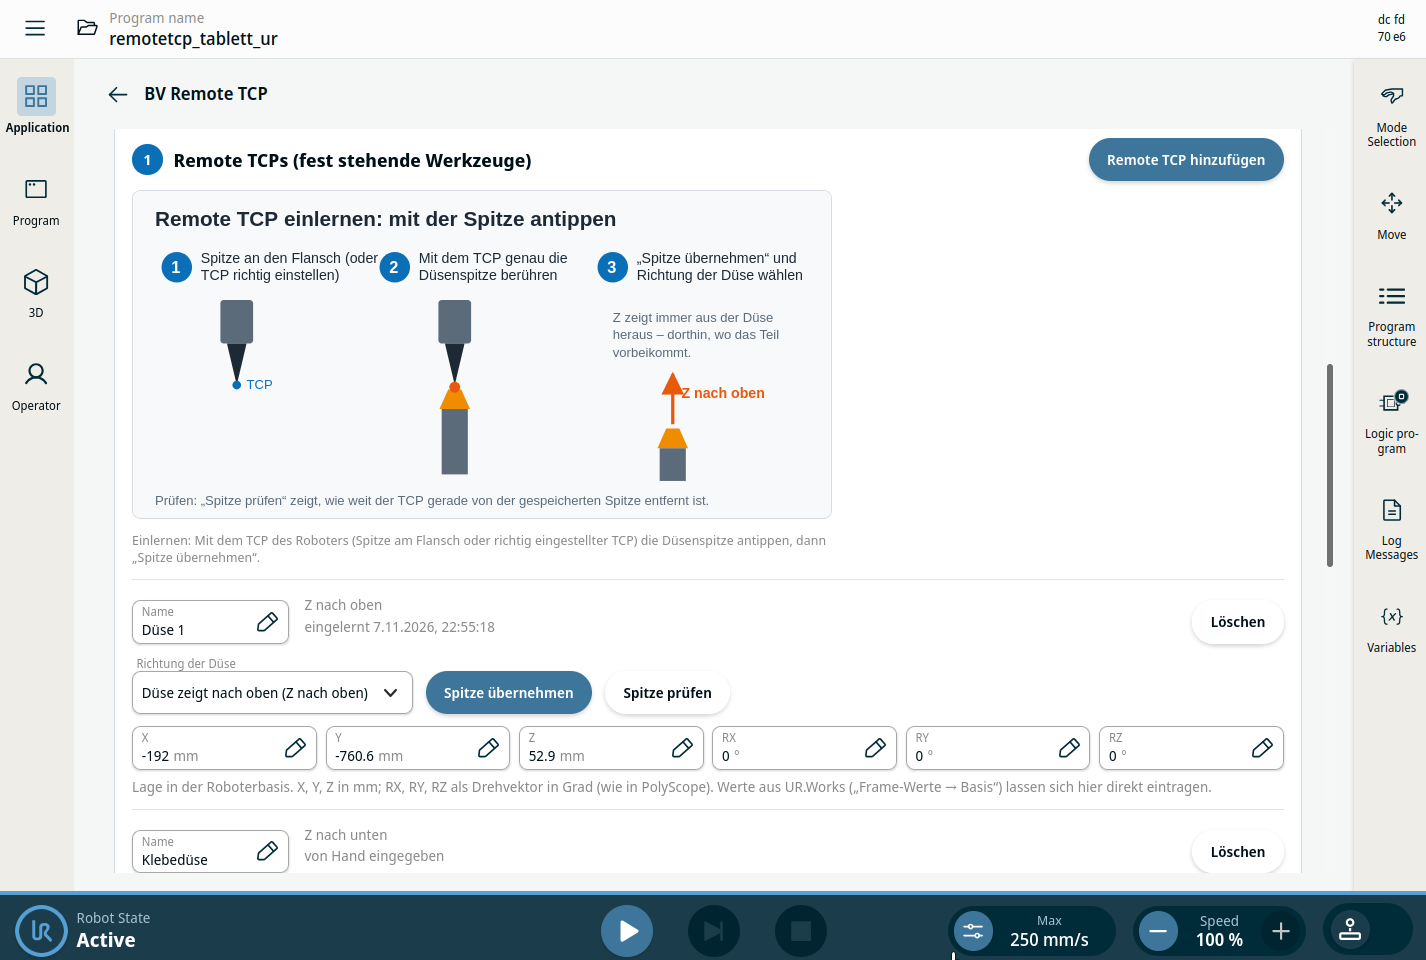
- Externen Werkzeugmittelpunkt (Remote TCP) in PolyScope X definieren
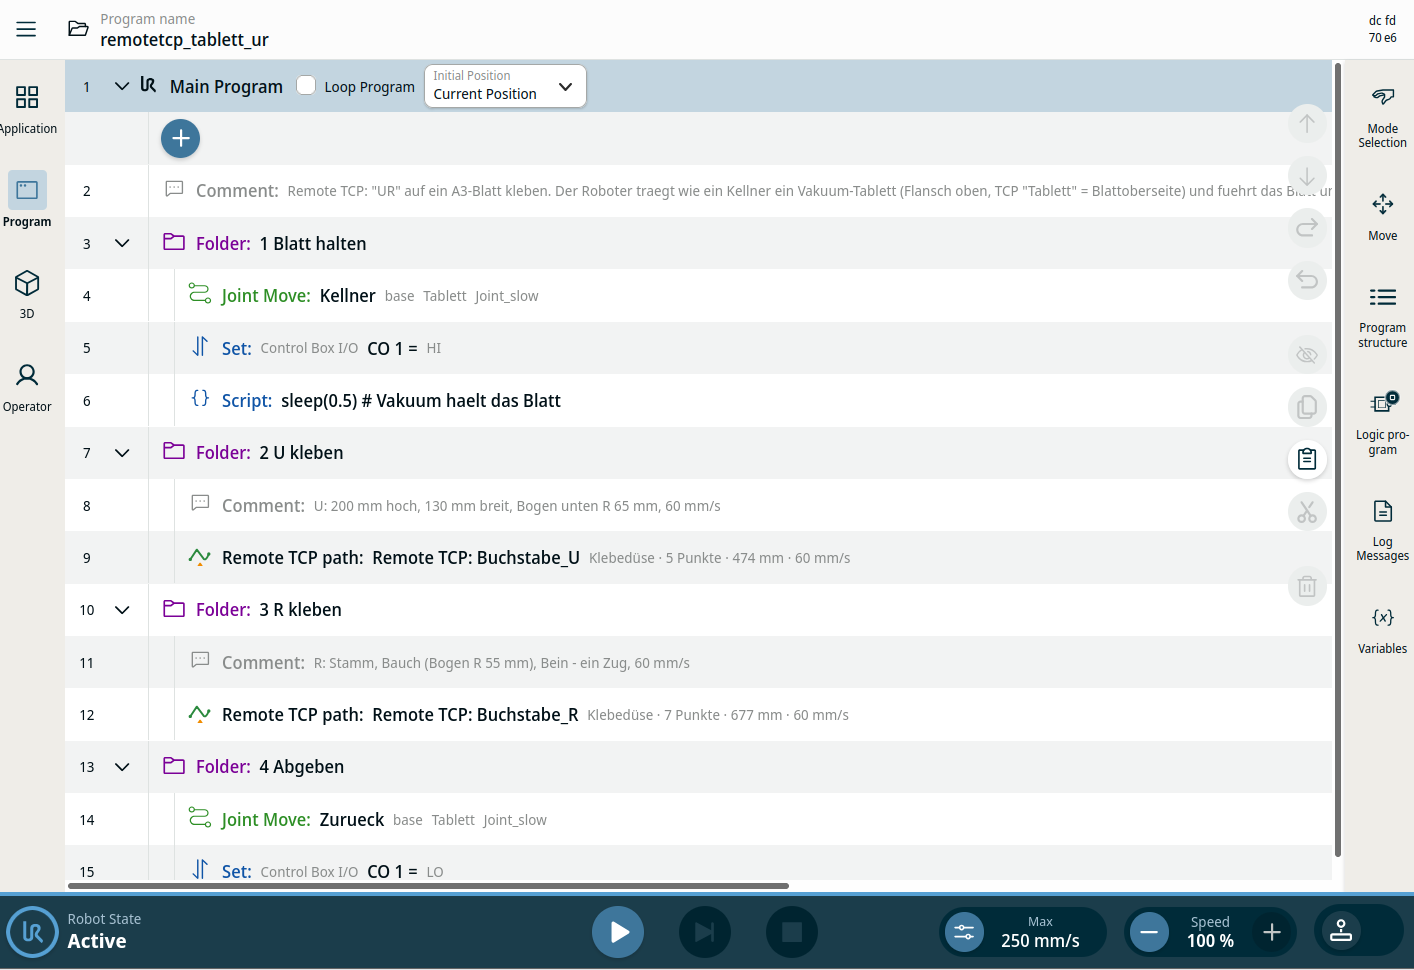
- Roboterprogramme mit Bewegungen relativ zum externen TCP erstellen
- Gegriffene Bauteile entlang einer programmierten Bahn an einem stationären Werkzeug vorbeiführen
ANWENDUNGEN
Typische Einsatzbereiche
- Roboterprogrammierung
- Inbetriebnahme
- Fehlersuche
- Produktionsbetrieb
EINBLICKE
Screenshots
FAZIT
Weniger Aufwand in der Roboterzelle
Remote TCP X richtet sich an Integratoren und Betreiber, die Roboterprogrammierung und Inbetriebnahme mit Universal Robots vereinfachen möchten. Die direkte Integration in PolyScope X reduziert zusätzliche Bedien- und Programmierwege und unterstützt eine wartbare Automatisierungslösung.